導入:なぜ今「ロボット固有の知覚世界」を問うのか
生成AIや大規模モデルの進展によって、「AIは世界をどう捉えているのか」という問いが、哲学の話題から実験で確かめられる研究課題へ変わりつつあります。特に、カメラや触覚センサを備え、自分で動いて環境に働きかける身体性ロボットは、身体の形や経験の違いが「世界の見え方」そのものを変えるのかを検証するのに適した対象です。
本記事ではまず、「独自の知覚世界」を検証できる形で定義します。次に、それを支える理論背景と既存研究を整理し、実験設計、評価指標、判定基準と限界を順に解説します。
「独自の知覚世界」とは何か:検証可能な操作的定義
主観的経験ではなく「内部区別構造」を問う
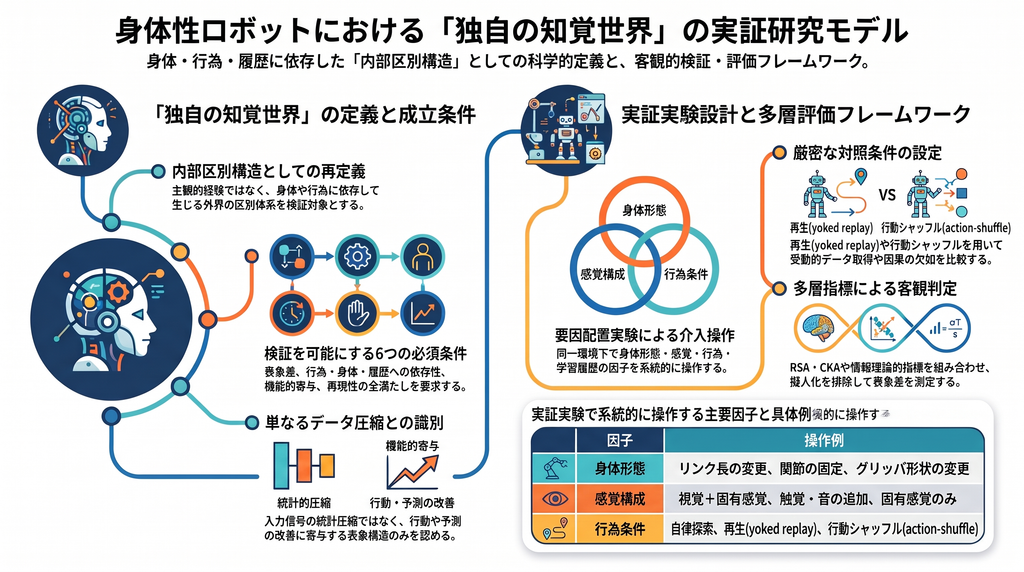
最初に確認しておきたいのは、ここで検証するのは「ロボットに人間のような主観的経験があるか」ではないという点です。検証の対象は、身体・感覚・行為・学習履歴に依存して形成された、外界状態の単なるコピーではない内部区別構造です。
たとえば、同じ物体を前にしても、腕の長いロボットと短いロボットでは「届く/届かない」の境界が違います。触覚を持つロボットと持たないロボットでは、「似ている/違う」の判断基準も異なる可能性があります。こうした区別の体系が身体ごとに分かれるかどうかを問うのが、この研究の核心です。
成立に必要な六つの条件
単に「ネットワーク内部にクラスタができた」だけでは、独自の知覚世界とは言えません。カメラ画像の色で分類されただけなら、入力の統計を圧縮したにすぎないからです。そこで、次の六条件を求めます。
- 表象差:同じ外界でも、身体条件によって潜在空間が変わる
- 行為依存性:自分で起こした行為を条件づけると、知覚表現がより説明しやすくなる
- 身体依存性:身体を変えると、刺激を区別できるかどうかが変わる
- 履歴依存性:探索経験の違いが安定した表象差として残る
- 機能的寄与:表象差が予測・行動・転移の改善に役立つ
- 再現性:独立に学習し直しても、同じ傾向が現れる
この定義は意識やクオリアを直接主張しないため、反証可能な科学仮説として扱えます。
理論背景:エンボディメントを支える四つの枠組み
感覚運動随伴性と予測符号化
感覚運動随伴性説は、知覚を静的な内部画像ではなく、「自分が動くと感覚がどう変わるか」という規則性を身につけた技能として捉えます。O’ReganとNoëは視覚を、環境を探る行為として位置づけました。
予測符号化・能動推論では、内部の生成モデルが将来の感覚を予測し、実際の観測とのずれ(予測誤差)を手がかりに状態を更新します。行為もまた、予測誤差を減らす方向に選ばれます。どちらの枠組みも、知覚と行為を切り離さない点で共通しています。
自己モデルと情報理論的アプローチ
自己モデル理論では、「自己」を固定したラベルではなく、自分の運動から生じる感覚の結果を予測するモデルとして扱います。Bongardらは、四脚ロボットが行為と感覚のデータから自分の形を推定し、損傷後に新しい歩き方を生み出せることを示しました。
情報理論を使うと、身体化された知覚をモデルに依存せずに測れます。相互情報量は依存関係を、transfer entropyは情報が流れる向きを、empowermentは「行為が将来の感覚にどれだけ影響できるか」を表します。
既存研究の到達点と未解決の課題
個別要素はすでに示されている
これまでの研究で、ロボット固有の知覚世界を構成する要素は個別に示されています。
- 視覚・触覚・固有感覚の予測誤差を統合し、自分の姿勢を推定する多感覚ロボットモデル
- 感覚が時間的・空間的にそろうことを手がかりに、自分自身と外部物体を区別する研究
- iCubが予測と好奇心によって感覚運動随伴性を学び、多様な探索戦略を示した発達的研究
- 次の視覚入力を予測するだけで、実空間の距離を反映した認知地図が自然に形成された研究
- 視触覚の自己教師あり学習で共通の潜在空間を作り、操作タスクに応用した研究
欠けているのは「身体への因果介入」による比較
不足しているのは「表象ができるか」の検証ではありません。その表象が身体に固有であることを、身体への因果的な介入によって示すことです。身体形態・センサ・学習履歴・表象構造を同じプロトコルで比較した研究は、まだ限られています。
実験設計:factorial embodiment experimentの全体像
環境を固定し、身体・感覚・行為・履歴を系統的に操作する
もっとも強い実証設計は、同じ環境・同じ課題のもとで、身体形態、センサ構成、行為の可能性、学習履歴の一部だけを操作する要因配置型の実験です。主な因子は次のとおりです。
| 因子 | 操作例 |
|---|---|
| 身体形態 | 標準アーム、リンク長の変更、関節の固定、グリッパ形状の変更 |
| 感覚 | 視覚+固有感覚、+触覚、+音、固有感覚のみ |
| 行為 | 自律探索、ランダムな運動、受動観察、リプレイ |
| 学習 | 予測符号化、マスク型自己教師あり学習、強化学習、対照学習 |
鍵となる対照条件:yoked replayとaction-shuffle
設計の中でもっとも重要なのが二つの対照条件です。
- yoked replay:自律探索したロボットが得た感覚系列を、別の個体にそのまま再生する。経験するデータ量は同じでも、行為と感覚の因果関係は切れている
- action-shuffle:行為の記録を時間的にシャッフルし、感覚の統計を保ったまま行為と感覚の因果を壊す
主体的に動いたエージェントにだけ行為に依存した表象が現れるなら、単なるデータ量の効果では説明できません。
四つの主タスク
- 能動的物体弁別:見た目は似ているが触感が違う物体、またはその逆の組を、押す・掴む・叩くなどの行為で区別する
- 身体自己同定:関節の固定や質量の追加といった予告なしの身体変更に気づき、適応する
- 自己/外因性摂動の識別:同じ関節の動きが、自分の運動によるものか外から押されたものかを区別する
- 新しい身体への転移:学習済みモデルを形の違う身体に移し、追加学習なし・少数試行での性能を見る
プラットフォーム構成
シミュレーションではMuJoCoで大規模に身体形態を変え、Isaac Sim / Isaac Labでよりリアルなセンサとノイズを扱う、という二段構成が現実的です。実機では、全関節にトルクセンサを持つマニピュレータに視触覚センサやマイクを加える構成が候補になります。全身の身体表象を扱うならiCubも選択肢です。
評価指標:単一スコアに還元しない多層評価
表象幾何(RSA・CKA)
ニューラルネットワークの内部ユニットは、学習のたびに対応関係が変わります。そのため、ユニットごとの比較ではなく、刺激間の距離構造を比べるRSAやCKAを使います。基本となる判定は、「身体が違う場合の表象距離」が「同じ身体で初期値だけ違う場合の距離」を上回るかどうかです。UMAPやt-SNEは可視化には使いますが、結論の根拠にはしません。
情報理論的指標
条件付き相互情報量を使うと、外界の状態を固定したうえで、行為・身体・履歴がそれぞれ表象にどれだけ影響しているかを分けて評価できます。さらにempowermentやtransfer entropyによって、行為と感覚のあいだの閉じたループの強さを測ります。
行動指標と因果推論
行動の多様性、探索範囲の広さ、接触部位のばらつきに加え、身体への介入による平均処置効果を計算します。統計解析には線形混合モデルや階層ベイズモデルを使い、初期値・物体・試行日による変動を分けて扱います。身体を変えた後に予測誤差がどれだけ早く回復するかも、身体モデルを作り直す速さの指標になります。
判定基準と研究の限界
「独自の知覚世界が形成された」と言える条件
事前登録すべき判定基準として、次のような条件の組み合わせが考えられます。身体間の表象差が初期値の違いによる差を上回ること、行為をシャッフルすると予測性能が落ちること、身体を変えた後に表象と方策が系統的に組み替わり、その方向が学習し直しても再現されること、そして外界のラベルだけでは表象差を説明しきれないことです。逆に、身体を変えても表象がほとんど変わらない場合、この仮説は支持されません。
主観的経験との区別と擬人化の回避
最大の理論的限界は、内部表象が身体に固有であることと、主観的経験があることは同じではないという点です。研究成果は「ロボットが自分だけの世界を感じている」ではなく、「身体・行為・履歴に固有の表象構造を形成した」と報告するべきです。ほかにも、シミュレーションと実機のギャップや、実機で探索させる際の安全設計(速度・トルク制限、非常停止など)も考慮が必要です。
まとめ:身体が「世界の区切り方」を変えるかを問う研究へ
本記事の要点は次のとおりです。
- 「独自の知覚世界」は、意識ではなく身体・行為・履歴に依存した内部区別構造として定義でき、検証が可能になる
- 自己モデル、感覚運動随伴性、予測符号化、情報理論に関する既存研究は、構成要素を個別に支持している
- 未解決なのは、身体への因果介入によって表象が身体固有であることを示すことである
- yoked replayとaction-shuffleを含む要因配置型の実験と、RSA・CKA・情報理論・因果推論を組み合わせた多層評価が有効である
もっとも説得力のある実証は「身体が違えば性能が違う」ことではありません。同じ世界に対する「似ている/違う」の構造そのものが身体と経験によって変わり、その変化が予測や行動に役立っていることを示す点にあります。この問いは、AIと人間の協調を考えるうえでも重要です。異なる身体を持つ知能どうしが、互いの知覚世界をどう理解し合えるのかという次の研究テーマにつながっていきます。
コメント