はじめに:なぜロボティクスに「アフォーダンス」と「手元性」が必要なのか
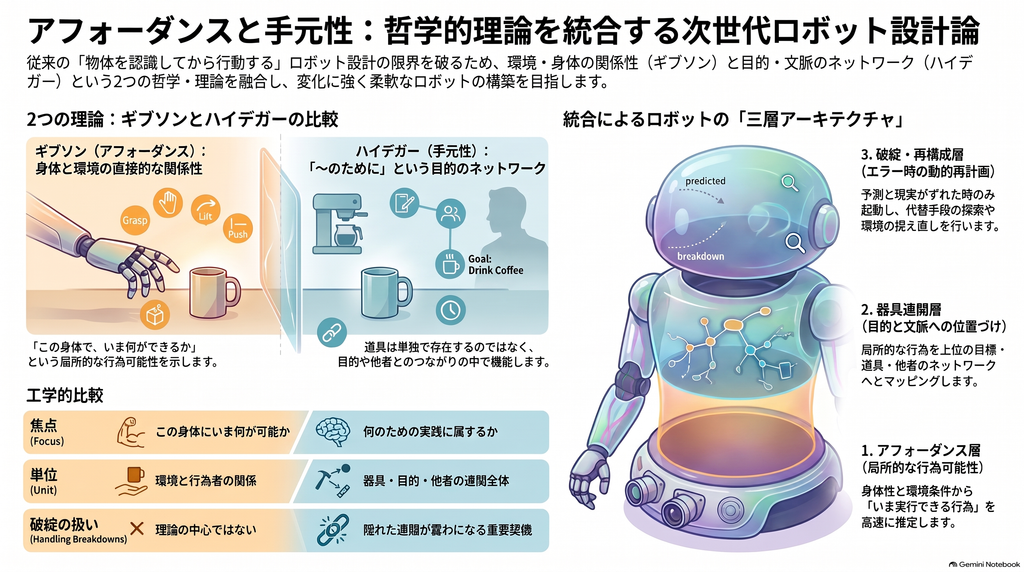
従来のロボットは「物体を認識してから行動する」順序で設計されてきました。しかし家庭や工場のような変化の多い環境では、物体の名前を当てるだけでは十分に動けません。必要なのは「この身体で、いま何ができるか」と「それが何のための作業に属するのか」を同時に捉える仕組みです。
本記事では、前者を与えるギブソンのアフォーダンス理論と、後者を与えるハイデガーの手元性を整理します。そのうえで、アフォーダンス研究の現状と、両者を統合したロボット設計の原理を紹介します。
アフォーダンス理論とは?ギブソンが示した「身体と環境の関係」
アフォーダンスは物体の性質ではない
ギブソンは『生態学的視覚論』で、アフォーダンスを「環境が動物に提供するもの」と定義しました。重要なのは、これが物体だけの客観的性質でも、主体の主観的な意味づけでもない点です。
たとえば地面が「支える」ことができるかは、硬さや平らさだけでは決まりません。その上に乗る動物の体重や身体の大きさとの関係で決まります。アフォーダンスとは、環境と行為者の関係そのものです。
身体相対性と直接知覚がロボットに意味すること
ギブソンは、行為の可能性は内部で表象を組み立てた後に推論されるのではなく、環境の構造的な情報から直接知覚できると考えました。ここでいう知覚は、移動や探索、自分の身体の感覚を含む知覚と行為の循環です。
ロボットに置き換えると、「取っ手は把持可能」という固定ラベルでは不十分です。グリッパの形、腕が届く位置か、周囲に障害物があるか、必要な力を出せるかによって、同じ取っ手でも可能な行為は変わります。カメラ画像に加え、関節角や力覚、過去の成功・失敗を統合して「この姿勢から、いま何ができるか」を推定する必要があります。
ハイデガーの手元性(Zuhandenheit)とは?道具が「退く」構造
器具は単独では存在しない:器具連関と「〜のために」
ハイデガーは『存在と時間』で、日常で出会うものはまず中立的な物体ではなく、実践のなかの器具(Zeug)として現れると論じました。そして器具は常に「〜するために」という指示関係のネットワーク、つまり器具連関のなかでのみ器具として成り立ちます。
ハンマーの意味は形状の属性ではなく、打つ、固定する、建てる、住まいを守るという目的の連なりに組み込まれています。熟練した使用中、注意はハンマーではなく仕事そのものに向かい、道具は背景へ「退く」。この在り方が手元性です。
破綻によって隠れていた連関が露わになる
ハイデガーは、道具が壊れている、必要なものが無い、何かが邪魔をしているといった場面を区別して論じました。こうしたとき、普段は意識されなかった「何のために」「何とともに」という関係が初めて目立ってきます。
ロボティクスにとって、これは失敗を単なる成功率の低下ではなく、世界モデルを更新する情報量の高い出来事として扱う発想につながります。
手元性とアフォーダンスの違い:混同しないための比較
両者はどちらも「ものを用途から捉える」理論に見えますが、理論の種類も焦点も異なります。
| 比較軸 | ギブソン:アフォーダンス | ハイデガー:手元性 |
|---|---|---|
| 理論の種類 | 生態学的知覚論 | 現象学的・存在論的分析 |
| 焦点 | この身体にいま何が可能か | 何のための実践に属するか |
| 単位 | 環境と行為者の関係 | 器具・目的・他者の連関全体 |
| 破綻の扱い | 理論の中心ではない | 連関が露わになる重要な契機 |
| 設計への寄与 | 局所的な行為可能性の推定 | 目的階層・代替・再構成 |
設計上の要点は、「可能であること」と「すべきこと」を一つに潰さないことです。「包丁は切れる」はアフォーダンス、「調理のために人参を切る」は器具連関です。包丁が見つからないとき、「切る」という中間目的が明らかになり、キッチンばさみなどの代替を探せるようになります。
ロボティクスにおけるアフォーダンス研究の現状
行為・物体・効果の関係を学ぶアプローチ
Montesanoらの研究(IEEE T-RO, 2008)は、アフォーダンスを「行為・物体・効果」の関係としてベイジアンネットワークで学習しました。物体の意味を属性ではなく「扱うと何が起きるか」から獲得する点で、実践を重視するハイデガーの視点とも響き合います。日本でも1990年代から、環境との相互作用を軸にした生態学的な研究の系譜があります。
画像のアフォーダンスから3D・身体相対の推定へ
AffordanceNet(ICRA 2018)は画像の画素ごとに「把持用」「切断用」などのラベルを推定しました。一方、Where2Act(ICCV 2021)は3次元の点ごとに「どこをどの方向に押すと動くか」を学習し、NeurIPS 2023のEnvironment-Aware Affordanceは遮蔽物やロボットの位置まで条件に含めています。研究の重心は、物体中心のラベルから、身体と環境を含む関係としての行為可能性へ移りつつあります。
大規模言語モデル・VLAとの接続
SayCanは、言語モデルが提案する行動を、ロボットが現在の環境で実行できる見込みで絞り込みます。RT-Affordance(ICRA 2025)は、作業の要所での手先姿勢を言語と低レベル制御の中間表現にしています。アフォーダンスは、長期タスクの計画と身体的な実行をつなぐ層として位置づけられ始めています。
ただし、器具全体のネットワーク、上位目的、破綻時に連関を組み替える仕組みまで明示的に扱う研究はまだ少ないと考えられます。
手元性をロボット設計に取り込む5つの原理
1. 単一の器具ではなく「器具連関」を表現する
物体・場所・人・技能・サブゴールをノードとし、「〜に使う」「〜を必要とする」「〜の代わりになる」を辺とするグラフを持たせます。未知の物体でも、目的から代替手段を探せる可能性があります。
2. アフォーダンスを身体に相対化する
到達可能性、可動域、把持力、触覚などを入力に含め、成功確率を校正された値として出力します。「できると思ったが実はできない」誤りを減らすことが狙いです。
3. 熟練時は道具を「背景化」する階層制御
安定している技能は低遅延の制御ポリシーに任せ、上位の推論を毎回呼び出さないようにします。これは手元性の「道具が退く」構造の工学的な翻訳です。
4. 破綻を第一級の情報として扱う
力覚の残差や予測誤差から異常を検知したときだけ、「壊れた」「無い」「邪魔」を区別して診断し、器具連関を探索して再計画します。常に巨大なモデルで世界を記述し直すより、効率と解釈性の両面で利点がある可能性があります。
5. 他者を含む社会的な手元性
人の姿勢や視線、役割を推定し、「相手にとって使いやすい」配置や手渡しを選びます。誰がいまどの道具を使っているかも連関の一部です。
三層アーキテクチャと評価の考え方
上記を整理すると、次の三層構成が考えられます。
- アフォーダンス層:身体と環境から局所的な行為可能性を高速に推定
- 器具連関層:それを目標・道具・他者のネットワークに位置づける
- 破綻・再構成層:予測と現実がずれたときだけ起動し、計画を組み替える
評価では、認識精度やタスク成功率に加え、破綻から作業再開までの時間、実行時間に占める明示的な再推論の割合、道具が欠けたときに代替で回復できた割合といった指標が有効と考えられます。手元性に近いシステムの特徴は「常に多く考える」ことではなく、平常時は滑らかに動き、破綻時には素早く診断できる点にあるからです。
まとめ:ギブソンとハイデガーをつなぐ次世代ロボットへ
- ギブソンのアフォーダンスは「この身体に何が可能か」を、ハイデガーの手元性は「その可能性が何のための実践に属するか」を与える
- 両者は同一概念ではなく、別の層として保持することが設計上重要
- アフォーダンス研究は、画像ラベルから3D・身体相対・言語との接続へと発展している
- 一方で、器具連関・目的階層・破綻からの再構成は未開拓の領域が多い
今後の研究では、成功データだけでなく失敗や欠如のデータを意図的に集め、破綻を学習の主要な信号として活用できるかが鍵になると考えられます。目指すのは、物体の名前を並べるロボットではなく、道具を使いこなし、道具が壊れたときに世界を捉え直せるロボットです。
コメント